诺芯盛为您提供功率器件,高压MOS管、第三代半导体GaN、SiC等信息,敬请关注!
QQ:88650341(林生)


咨询热线:185-2081-8530(林生)
咨询热线:185-2081-8530(林生)

发布时间:2026-09-15编辑:国产MOS管厂家浏览:0次
手里只有6个MOS管,却要驱动两个电机,很多人第一反应是“不就是双H桥吗?照接线就完了”。但真正动手才会发现,双H桥图纸一打开,全是8个管。H桥不是随便凑出来的拓扑,它有严格的逻辑。先别急着焊,先把原理吃透,不然接完一上电,管子先冒烟。
H桥为什么叫H桥?因为四个开关管把电机围在中间,电路结构像一个字母H。两个桥臂分别接在电机两端,每个桥臂有上管和下管:上管负责把电机端接到电源正极,下管负责把电机端接到地。一个直流电机要正转、反转、刹车,至少需要四个开关管。
具体逻辑是这样的:左边上管和右边下管同时导通,电流从电源正极流过电机,电机正转。左边下管和右边上管同时导通,电流反向流过电机,电机反转。两个下管同时导通,电机两端都被拉到地,形成短接刹车。四个管子全部关断,电机滑行。同一桥臂的上下管绝不能同时导通,否则电源直通,瞬间烧毁。
所以,一个真正完整的H桥,最少4个mos管。两个电机要独立正反转,需要两个独立H桥,也就是8个mos管。6个MOS管不可能拼出两个完整的独立H桥。
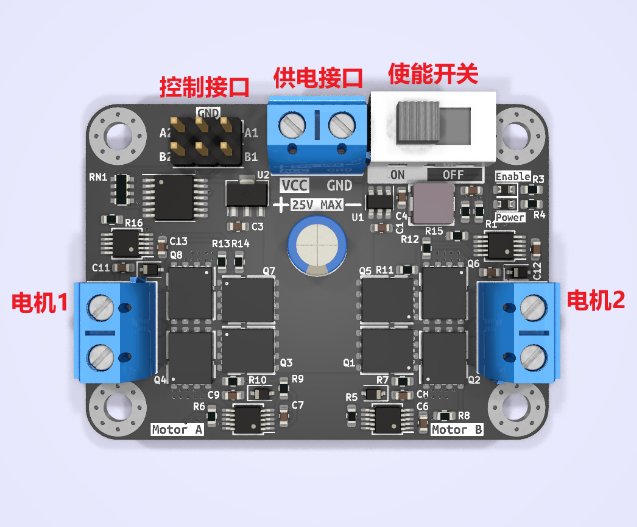
那6个管子到底能做什么?如果你需要的是“一个电机正反转可控,另一个电机只做单向调速和刹车”,可以用一个实用方案:4个MOS管组成完整H桥驱动电机M1,剩下2个MOS管组成半桥驱动电机M2。
M1接法如下:Q1、Q3组成左桥臂,Q2、Q4组成右桥臂。Q1和Q2用P-MOS管,接高边;Q3和Q4用N-MOS管,接低边。Q1源极接电源正极,漏极接OUT1L;Q3漏极接OUT1L,源极接地。右侧同理。M1接在OUT1L和OUT1R之间。正转时Q1和Q4导通,反转时Q2和Q3导通,刹车时Q3和Q4同时导通。
M2接法更简单:Q5用P-MOS管,接在电源正极和OUT2之间;Q6用N-MOS管,接在OUT2和地之间。M2接在OUT2和地之间。驱动时Q5输入PWM信号,Q6关闭;刹车时Q5关闭,Q6导通,把M2两端都拉到地。
这个6管方案最大的限制就是M2不能反转。为什么?因为M2的一端被固定接地,另一端只能在电源和地之间切换,电压方向始终不变。想让M2反转,必须把M2的地端也换成半桥结构,也就是再增加两个MOS管。那时电路就从6管升级成标准8管双H桥。
如果你做的机器人要求左右轮都能独立前进后退,别在这个问题上省钱。两个电机都正反转,就老老实实准备8个MOS管,或者直接用集成驱动芯片。芯片内部已经帮你做好了逻辑互锁和续流保护,比自己搭电路稳定得多。如果坚持用分立MOS管,记得每个管子反并联续流二极管,在电源端加大容量电容,栅极串联10到100欧的电阻,防止振荡。
最后总结一句:6个MOS管能搭建双电机驱动电路,但只能做到“一路双向加一路单向”。真正想要双电机独立正反转,8个MOS管才是起点。动手之前把H桥逻辑画清楚,比你盲目堆管子重要得多。
上一篇:隔离mos驱动芯片输出功率
下一篇:没有了
 二维码扫一扫
诺芯盛备案号:粤ICP备2022029173号-4 热销型号:ASDM30C16E-R ASDM3010S-R APM20G02LI AGM311MN

 18520818530
